第46回全日本マイクロマウス大会の感想
こんにちはー
しろめ(半田)のひとです。
毎年、全日本大会だけブログ書いてます。
(総括も含め)
今回は先日参加した第46回全日本マイクロマウス大会の感想ブログです。
挨拶
第46回全日本マイクロマウス大会に参加させていただきました。
運営の方々やスポンサーの方々、ありがとうございました!
参加者の方々、お疲れ様でした。
今年は32×32の2回目の挑戦でした。
大会は何回か参加してますけど未だに出走前の緊張は慣れませんねー
結果報告
総評
惨敗でしたー
1回目の走行→行きも帰りも探索は完全成功(前回は失敗したので嬉しい...)
2,3回目の走行→初手連続V90に刈られる(ここは配置依存だからしょうがない...という言い訳)
4回目の走行→長い斜めの入りで失敗(なぜ...)
5回目の走行→めちゃくちゃ簡単なところ失敗(なぜ...)
1個ずつ反省していきますか。
探索について(1回目の走行)
今回は綺麗に探索し切りましたね。
去年は埃で1回目の走行を失敗するパニックがありましたが、今回は前の出走者の皆さんのおかげで走ってくれました。
一応、失敗を見越して色んな機能を追加してましたが出番はなかったですねー
・最短後に探索する機能
・迷路情報を10動作に1回bufに保存して壊れる前の迷路情報を復元する機能
・パニックにならないように行動のルール決め
去年からの改善として、行き最短帰り探索する機能(今更)と帰りの数動作前の壁情報をバッファに保存する機能を入れた。
— しろめ@半田ディザスターの人 (@Shirome_crow) 2026年2月11日
今までは帰り探索が完全に成功しないと帰りの迷路情報が破棄されてたのでその対策。

2,3回目の走行について
初手連続V90は最初のほうに少し真っ直ぐ置けなかったのが原因ですかねー扱いが難しい!
みんな何か対策してるんですかね?
4,5回目の走行について
ここは本当になぜ?って気持ちです。
ただ失敗のパターンを見てると姿勢が大きくブレてることがわかりました。それぞれターン直前と直後かな。

今考える仮説は2つです。(再現試験やるか悩みましたがだるいのでやめます)
仮説1 : 会場の照明が強く、壁切れを誤検知
仮説2 : 積分器の暴走
動画見るとわかりますけど失敗2は先に曲がってるようにも見えるし、積分器の暴走にも見える...失敗1は明らかに暴走っぽい(ターン直後に角度が異常)
詳しく説明しますと、
仮説1については、そもそも土曜の段階で探索の壁切れがうまく見れていないという問題があり、壁切れに閾値を少し変えたんですよねーなので最短の壁切れもちょっと影響してたかも?まぁ、失敗するまで大きい差があるのは思えないんですけどね。
次に仮説2について、これが怪しいと思ってます。というのも実は金曜の調整(斜め直線たくさん)をしてたのですが、なぜか入りの角度がうまく合わずにぶつかること多発してまして、角速度制御のI項や角度制御の値を爆増させたんですよね...
積分項を短い迷路でいじる愚策だったかもしれません。
下で言ってますが良い子はやめましょう。
こういう調整を直前にすると壊れるので良い子のみんなは辞めましょう。 pic.twitter.com/3slNNqoGii
— しろめ@半田ディザスターの人 (@Shirome_crow) 2026年2月20日
感想
悔しい!
次こそちゃんと完走したいです!
P.S.(最近やってること)
最近は、勉強しながらMATLAB/SimulinkのSimscape を用いたマイクロマウスのモデル作成を試みています。
Simscapeの勉強したい + モデルをベースに色々設計したい + 制御の勉強もしたいがいろいろ重なって遊んでます。
今後モデルを作成したらやりたいこととして
・強化学習を用いたターン時の指令の最適化
・モデルを用いた新制御の検討
・制御パラメータの最適化
最後の1つとかは正直、モデルがなくても実機のシステム同定してもできるんですけどねー
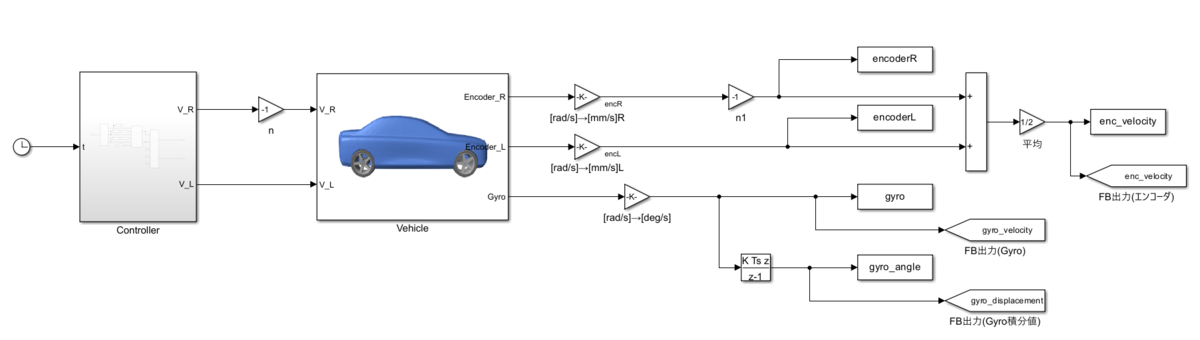
現状、進捗は...コントローラ実装してそれっぽく動いてるって感じです。(ただ、タイヤがモデル化がちゃんとできてないんですよねー)(MATLABの中の人にアドバイスを求め中です~)
ブログ用ー今の進捗(コントローラの実装) pic.twitter.com/2Mc7PCDG4C
— しろめ@半田ディザスターの人 (@Shirome_crow) February 27, 2026
こういうブロック線図で書くと自分の制御が整理できていいよね。っていう布教です。
今後の予定
来年は...いつも通り
関西、東日本、+α
辺りに出たいなと思ってます。
会社の同期については、今後不明ですー
みんな機械学習に夢中なので...(kaggleとか)
第45回全日本マイクロマウス大会の感想
こんにちはー
しろめ(半田)のひとです。
ブログ久しぶりに書きますね。
今回は先日参加した第45回全日本マイクロマウス大会の感想ブログです。
挨拶
第45回全日本マイクロマウス大会に参加させていただきました。
運営の方々、ありがとうございました!
参加者の方々、お疲れ様でした。
今年は初の32×32の挑戦ということでめちゃくちゃ疲れました...
結果報告
個人的には最高の結果でした!
今年は会社の同期も引っ張りだしていました。
同期は関西地区大会で探索+完走しており、いざ大会前に動かしてみるとなんか安定しない自体が発生...
なんとか試行錯誤し、本番では探索+最短が成功しており、良い結果でした。
(本来はスラロームをやりたかったっぽい)
大会終了後に今のモチベが高いうちにスラロームやろう!とアドバイスしましたが流石に疲れたようでふらふらで帰っていきました笑
自分の結果も良く、以下のような感じでした。
1回目の走行→行きの探索は成功したが帰りが埃失敗
2回目の走行→現状ではまともな経路が出てないと判断し、大会初の重ね探索(帰りで奇跡的なタイミングで失敗)
3回目の走行→めちゃくちゃ簡単な経路で最短成功
4回目の走行→同じく成功
5回目の走行→時間切れ+失敗
しろめうさぎくんと心が通じ合ってましたね。
大体1回目の走行失敗するとパニックになって判断ミスするんですけど今回は冷静に重ね探索を選択できたのも良かったですね。
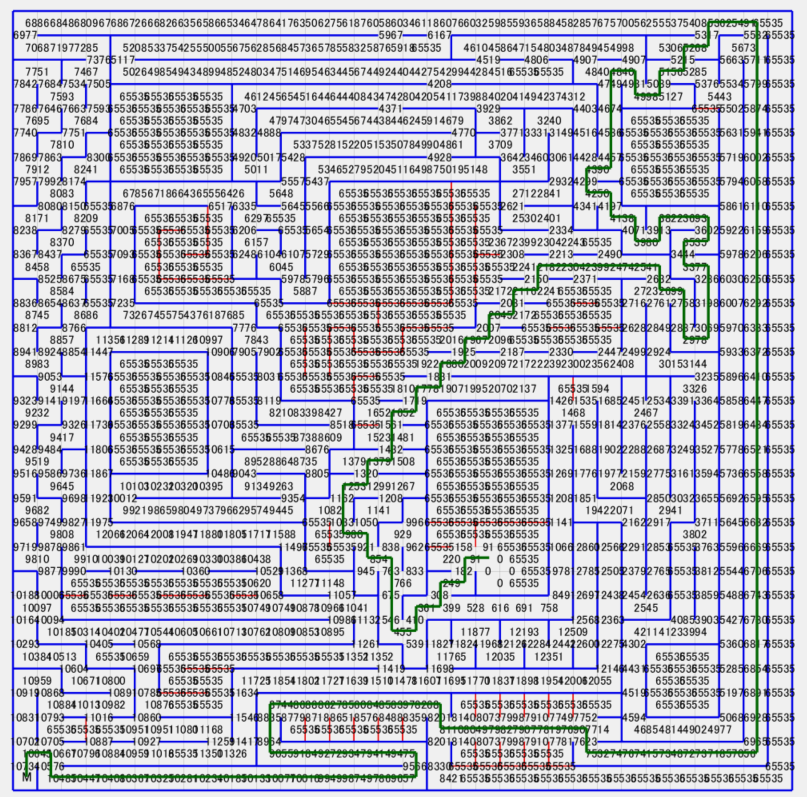
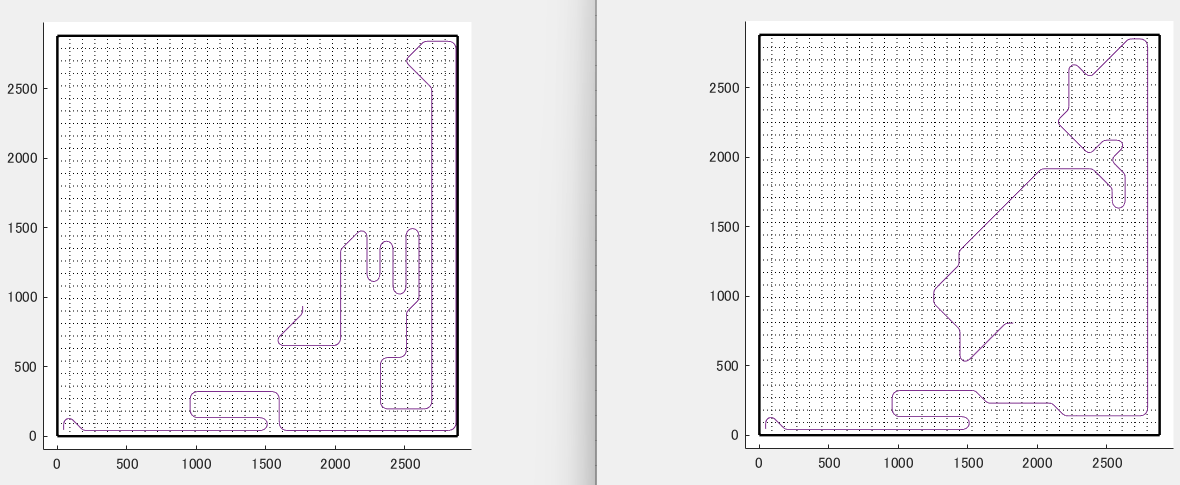
一応、シミュレータでも色々と確認してみました。
ちゃんと探索が成功していれば、いい感じの経路は出そうです。
探索時間も6分半でギリ間に合う形ですね。
最短も6.1秒ぐらいまでは縮めれそうな感じでした(それでも6位の方には歯もたちませんが...)
感想
無事、最短まで決めることができました!
それもこれも関西支部のおかげですね。
大阪電気通信大学での試走会は本当にありがたかったです。
少しずつ支部にも貢献していきたいですねー
因みに今回の最短成功について、実は全日本大会で初だったりします。
ステッパーマウス1年(B2)
クラシックDCマウス1年(B3)
休み2年(B4, M1)
クラシックDCマウス1年(M2)
ハーフマウス2年(社会人1, 2年目)
計7年目(実働は5年目?)にして初ですね。
こう考えるとめちゃくちゃフレッシュマン詐欺だ...
まぁ、マイクロマウスは個人競技なのでこんな感じで自分のペースでゆっくり長々と進められていいですね。
学生のときに考えた社会人でのマウスの目標として32×32の完走がありました。
今回でその目標の達成ですね✌️
学生のときはまだまだ先だなーと感じていましたが思ったより早かったです。
当初はマウスで32×32で最短成功するぐらいになったらマイクロマウスやめてるかなーと思ってました。
しかし、いざ達成すると次から次へとやりたいことが出てくるものですね...
なのでまだまだ続けると思います。
今後の予定
来年は...
関西、東日本、+α
辺りに出たいなと思ってます。
会社の同期については、今後増えていくのか...?
自作の薦めを出してて、急な進捗は無理だと思うのでゆっくり広げていきます。
今は会社の同期の練習用の基板とか作ってます(マニュアル込みで)
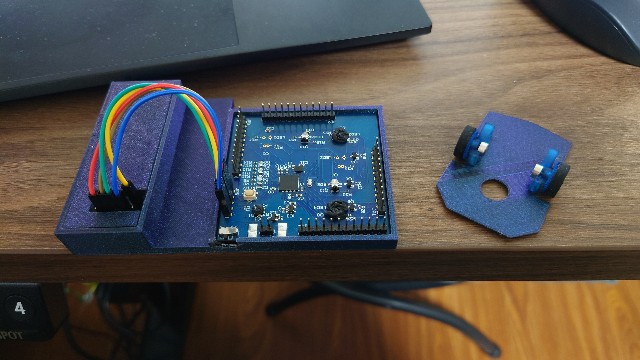
社会人で買ったもの
この記事は、「マイクロマウス Advent Calendar 2023 - Adventar」の12日目の記事です。
半田(しろめ)の人です。
昨日は、Shachiku Hakaseさんの「社畜博士流開発モチベ維持法につかったアニメ紹介5選」でした。
ハジケ枠ありがとうございました。
Miceの過去のアドベントカレンダーは筋トレ、語学、お酒、料理、哲学?、算数?等バリエーションに富んでたなと思い出しました笑
アニメのほうは2つ視聴したことありましたが残りは見たことなく、話を聞いてたら興味出たので見てみます!
挨拶(雑談)
この前の学生大会盛り上がってましたね。
後輩はみんな速くなったり、新しい進捗を生んでてよかったです。
クラシックの今回の迷路は後輩たちには不利な迷路でしたね。
今回の迷路は「斜めやり始めた」という人向け?な迷路とのことでした。
しかし、様々なところを見る探索、斜め直線を通る経路導出、長い斜めを走る安定性が必要になる斜め初心者殺しの難しい迷路だったと思います。
ほとんどMice勢は探索も往復足立法で経路導出も斜めを優先にするものにはなってなく、長い斜めのルートは出なかったですね。
後輩たちの課題でもあった経路導出の重要性が学べるいい迷路だったと思います。
Meteorboyはいい経路だったと思います。斜め直線を少し遅めのコストにしてる感じですかね?
良い課題が見つけられたので次の全日本にはみんなもっと進化してそうですね。
今回走らなかった後輩もまだ大会に出てない後輩もオンライン大会あるのでぜひ頑張ってください!
自分の話になりますが、最近は仕事のほうが忙しくなってきたので東日本から全くマウスに触れられてないですね。
唯一やったことは東日本の経路導出のバグの解消だけです(やったの2日前)
また、全日本では恐らくセミファイナルに出ると思います。
前回の東日本でギリギリ複数ポイントをゲットできず...(棄権で30人までギリ1名足りなかった)
セミファイナル詐欺になりそうです。
オンライン大会で3ポイント目指せなくはないですけど場所がなさそうなので諦めます。ルールの確認不足でした。あくまで0ポイント救済用でしたね。潔くセミファイナル詐欺してきます。
いっそのこと最近流行りの新機体の限界開発を全日本につっこもうかなって考えてます。
今年買ったもの
特に技術的な話じゃなくて社会人になってマウスの開発をするためにはこんな道具ないときついな的な話をしようと思います。
というのも今年最初の関西地区大会でほぼ何にもマウス関連の道具をもっていない状態で挑んで爆死したんですよねー
実は学生中に現ハーフマウスの設計組立動作確認までは終わってまして、壊れなきゃ道具とか要らんし、最初の1年目は我慢と思ってました。
そんな状態で関西地区大会に挑んだんですけど、クラシックはコンデンサがいなくなり、ハーフは足回りの修理が必要になり、色々と大変な目に遭いました。
いろんな方から今からコーナン(関西のホムセン?)に行ってこいとか言われてました。
はい、買いましたよ。それを紹介します。
はんだごて
https://www.amazon.co.jp/gp/product/B091GHS5GS/ref=ppx_yo_dt_b_asin_title_o09_s02?ie=UTF8&th=1
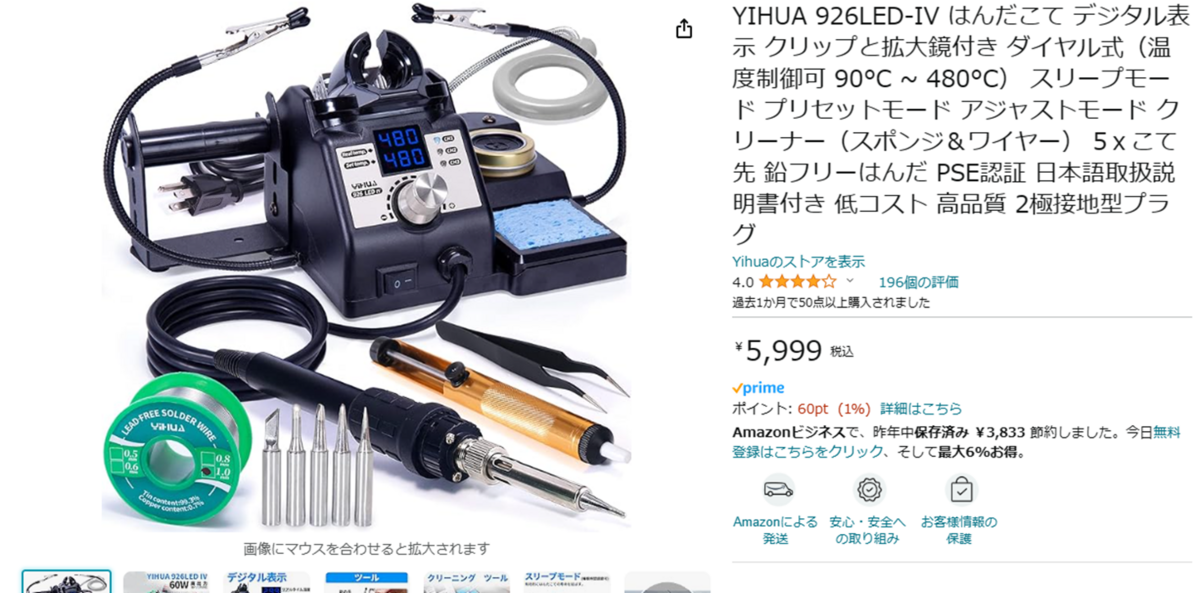
Miceの同期に聞いて買いました。
温度調整できて結構良きです。
正直何も持ってなかったのでこて立て、半田、こて先とかいろんなのセットで結構ありがたい商品でした。
関西地区大会の日はその辺のホムセンで買ったしょぼい半田ごてで頑張ってコンデンサ修理してました。
ちょっと部室が恋しくなりましたが、新しい半田ごてのおかげで修理が快適になりました。
安定化電源
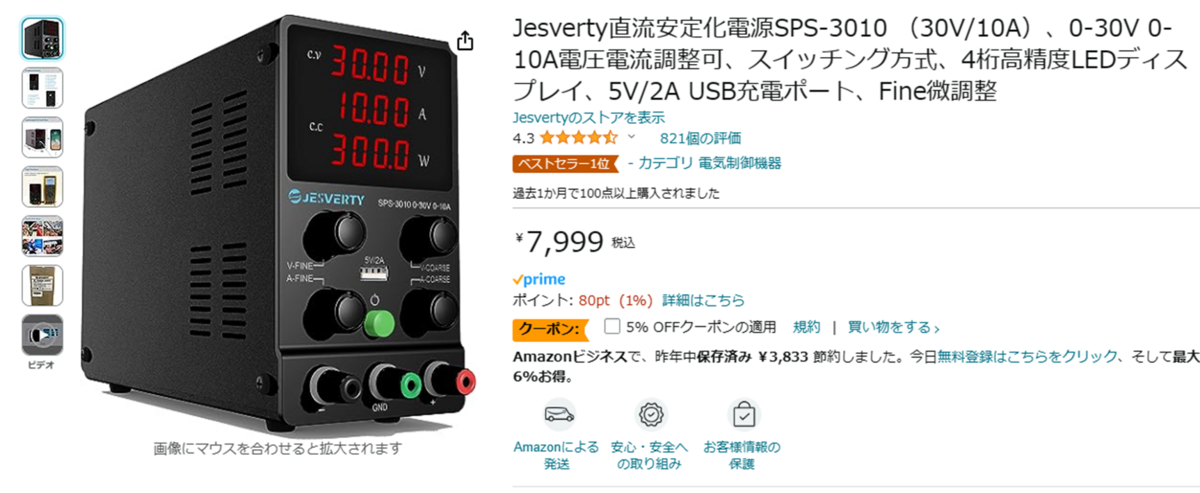
これもMiceの同期に聞いて買いました。
安定化電源ってこんなに安いんだと思いました。
正直不安な点は多いですが、今のところ無事動いてます。
まだ、ちゃんと活躍はしてないです。
(回路の破損はまだないため)
作業マット
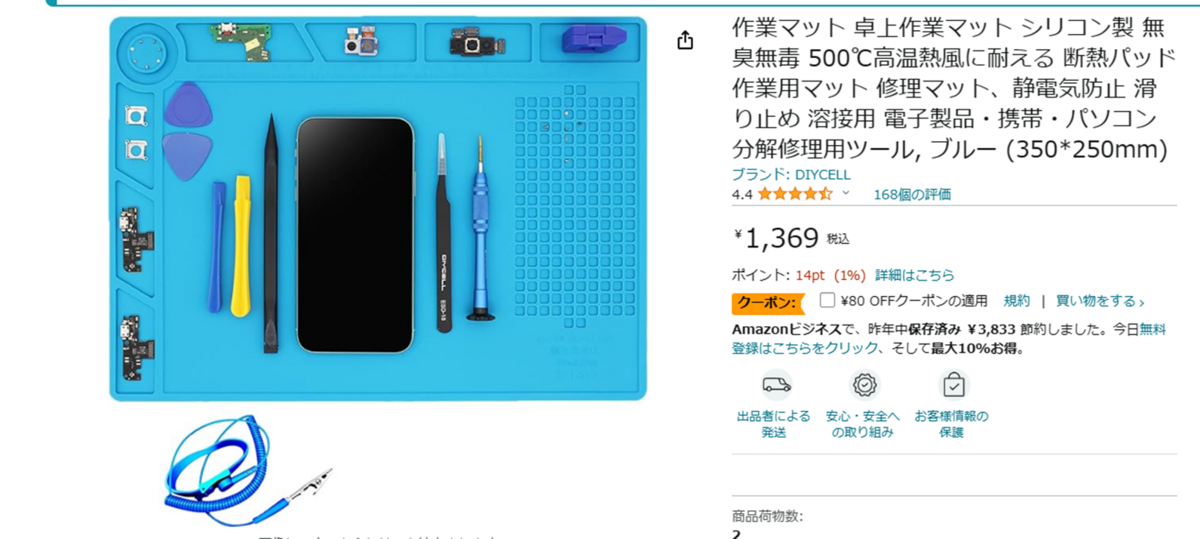
これのおかげでチップを探すのが楽になりました。
半田ごてで机を傷つける心配もなくなったので一安心です。
椅子
Amazon.co.jp: Wisteriaゲーミングチェア ファブリック オットマン付 ネイビー オフィスチェア : ホーム&キッチン
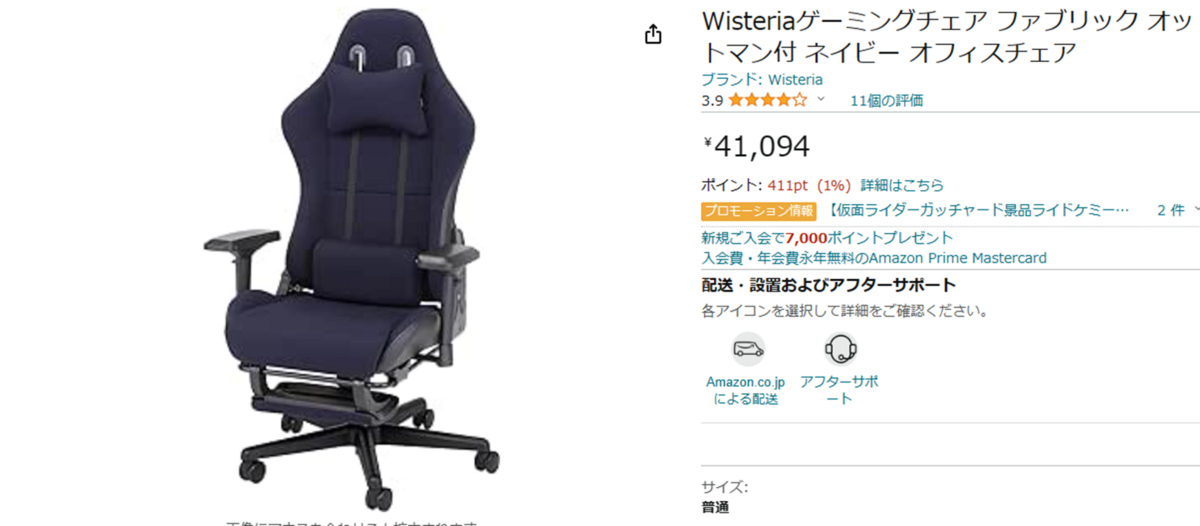
高そうな椅子を買いました。
フットレストがあって快適です。
椅子のおかげでマウスの開発も進みます(多分)
台車
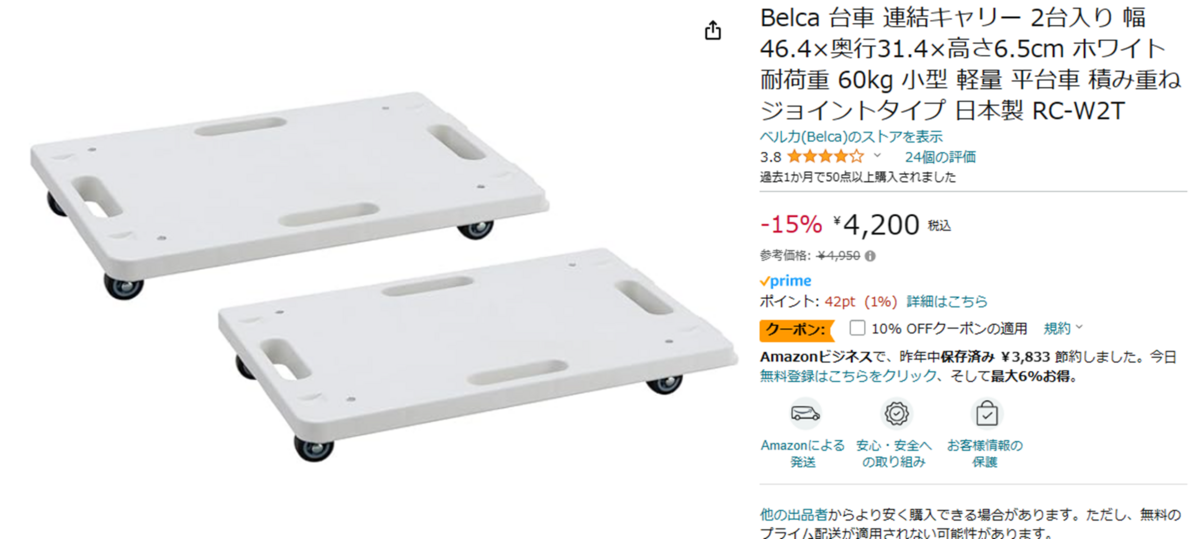
ということで9*9の迷路ですら常時展開が厳しかったのでベットの下に隠す秘密道具を買いました。
組み合わせて形を作るタイプで今後の拡張性もありです。
台車つけて迷路を何時でも仕舞えるようにすることでQOLが上がった。 pic.twitter.com/o2WEuFDIcX
— しろめ@半田ディザスターの人 (@Shirome_crow) 2023年7月19日
こんな感じでいつでも迷路を出すしまうができます。
今後買う予定のもの
オシロ
使ったことないから何を買えばいいか悩み中。
2Cell機作るなら電源の波形ぐらいみたい...
リフローする道具
ホットプレート
or
アリエクの流行りのやつを買おうと思ってます。
新しいPC
ドスパラで買う予定。
ちょい高めですけど🍆でも突っ込みます。
学生時代から同じPC使ってるのでそろそろ限界です...
www.dospara.co.jp
3Dプリンタ
金があればほしい...
まとめ
社会人になったら金があると思ってましたがいろいろ買ってしまいますね。
ここまで買えば、学生中に新機体作って、社会人1年目はなんとかなると思います。
修理ぐらいならなんとかなりますが、新しい機体作るってなるともっと他にも必要なものが出てきそうです。
部室の恩恵は計り知れなかった...
明日は、はやぶささんの「ロボット紹介と先輩のお話」です。
学生大会では、大会前に壊れててやばそうでしたが、見事に優勝をかっさらいましたね。
おめでとうございます!
第10回マイクロマウス金沢草の根大会
お疲れ様です。
半田(しろめ)の人です。
結果報告
自分の結果ですが、目標的には勝ちで、理想的には負けですねー
ハーフの錫蓮華は擬きの脱出成功!
最低限も目標は達成できましたー
1回目の走行→段差に敗北
2回目の走行→操作ミス
3回目の走行→帰り探索のバグ顕現
4回目の走行→段差に敗北
5回目の走行→段差に敗北
最短成功まではまだまだ足りなかったですね。
帰り探索のバグは
クラシックに入れていた機能で「ダイクストラ法での最短経路上の未知区間をゴールにする」っていうのがあります。
ハーフで同じの入れると計算時間がきつくなってしまいました。
そこでハーフではダイクストラ法の更新を静止時のみに行うようにしてたのですが、そこでバグが発生してました😢
段差は
前のカドスベールをスキー板みたいに曲げて、タイヤが浮かないように1部カドスベールを外して解決しました。
x.com
一応、バグは解決して、段差対策も行ったので次は行けるはず...
ここ最近、探索での失敗が多いので整理して、迷路シミュレータとかちゃんと作ろうと覚悟しました。
後輩の観察
後輩が全員、初機体で初完走+最短成功でした!
後輩の1人は3位+特別賞で受賞してました。
精神と時の部屋で圧倒的な成長を生み出していて、学生時代の東北地区大会を思い出しました😊
matlab欲しさにMice Bustersを名乗ることになってしまったので次はクラシックも頑張らないと...(迷路ないから何もできない)
こんなんだとすぐに後輩にBusterされそうですねー
観光
今回、大会会場まで
行きはパワプロさん、帰りはmallocさんに送迎してもらいました。
お二方、本当にありがとうございます!
おかげで不便なく、会場に着くことができました。
土曜は後輩と金沢で海鮮丼を食べました〜
めちゃくちゃ美味かったです。
日曜は帰ると見せかけて実は月曜日も有給を取っていたので大会後はホテルで仮眠を取ってました。
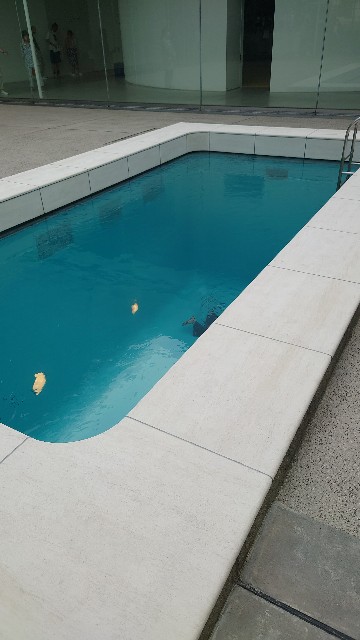
ただ、行きたかった21世紀美術館は月曜休みだったので閉場間際に21世紀美術館に突入しました。
例のプールとかみてまわってました。行くたびに展示変わってるので何度でも楽しめますね。
帰りに寿司と酒をいただいて、大会の無念を忘れられるような幸せな気持ちになりました。
寿司も日本酒も美味しかったー pic.twitter.com/WQFOIgBxvx
— しろめ@半田ディザスターの人 (@Shirome_crow) 2023年9月10日
月曜はなんかめちゃくちゃ疲れてたのですぐ帰りましたー
疲れてるのに電車の中でバグと格闘してたせいでなんかしんどかったです。
後半疲れてましたけど金沢楽しかったです。
特に飯がうまかったです。
今後の予定
次は東日本のはずです。他の大会は...多分無理ですかね〜
ここ最近悔しい結果が多いから出たい気持ちはあるんですけどね。
p.s.
後輩に渡した機械設計、回路設計、プログラムの教育資料をブログにまとめるか悩み中。
会社の同期がHM-StarterKitを買おうか悩んでる...
新作ハーフマウスの機体紹介(+斜めのパス圧縮)
半田(しろめ)の人です。
下書きに機体紹介があって忘れてたので投稿します。
未だまとも動いてない新しいハーフマウス擬き「錫蓮華」の紹介です。
後輩用に最後ハーフマウスのデータだけ残しておきます。
機体の全体図
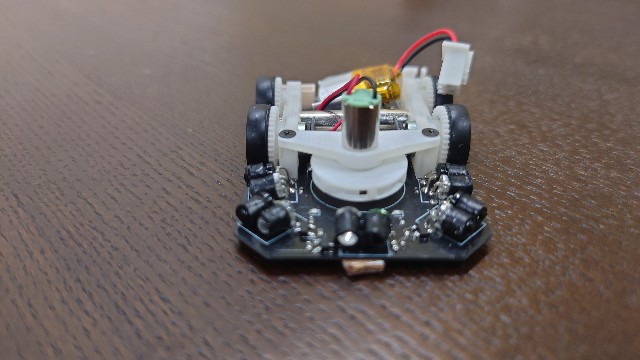
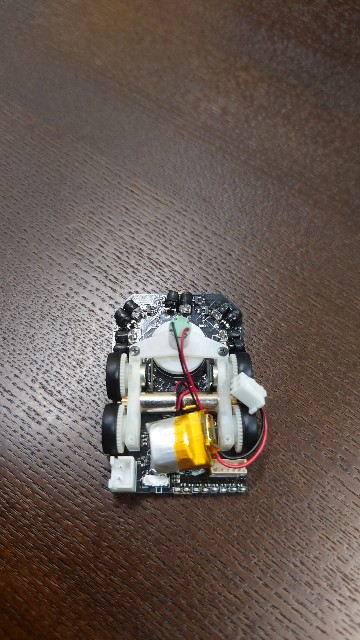
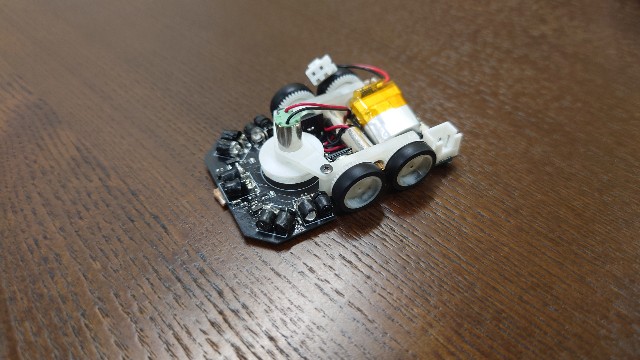
ハーフマウスって小さく軽いんですね。
軽すぎて衝突しても壊れる心配を感じませんでした(壊れましたけど)
テクニカルデータ
概要
標準的な構造、Miceの後輩にデータを残すように作ったものです。
あとは社会人1年目で新しい制御考えるの無理だろうなーって思ったのでしろめくんに構造は似せました。
サイズ
Width : 39mm, Length : 58mm, Height : 22mm前後
質量
16g
CPU
STM32G491CEU6(170MHz)
壁センサ
OSI5FU3A11C + LTR-4206E
ジャイロ
ICM20689
エンコーダ
AS5047
モタドラ
DRV8835
モータ
MK06-4.5
バッテリー
Lipo 1S 100mAh
ピニオンギア
M0.3 9T(アールティショップで購入)
スパーギア
M0.3 39T(DMMのアクリル)
吸引モータ
MK06-4.5に変更
軸受
DDL-310(モノタロウで購入)
シャフト
平行ピン(太陽ステンレススプリング、モノタロウで購入)
モノタロウのスーパシャフトはキツキツですきまはめの公差でもきつかったです。
鉄スペーサ
CF-502.5ZE(モノタロウで購入)
磁石
ネオジム磁石(N35H、アールティショップで購入)
回路図と配線図
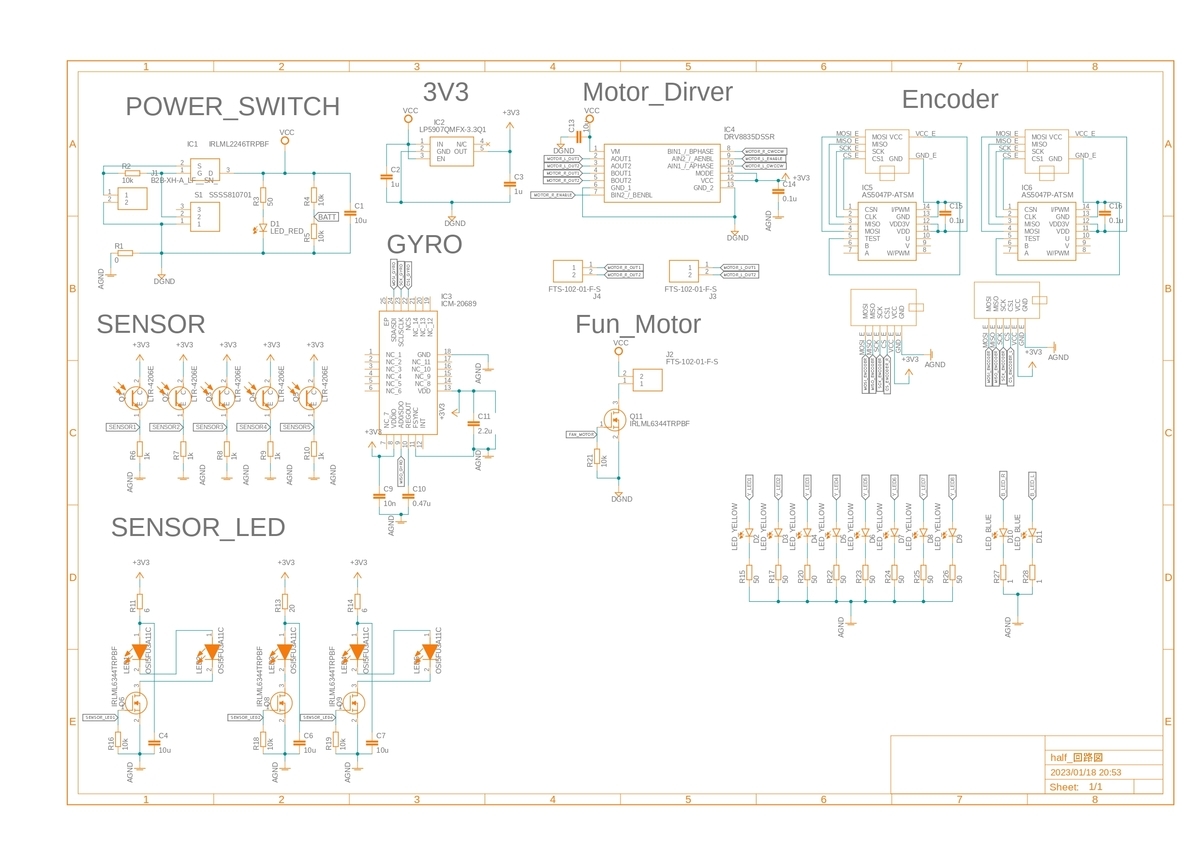
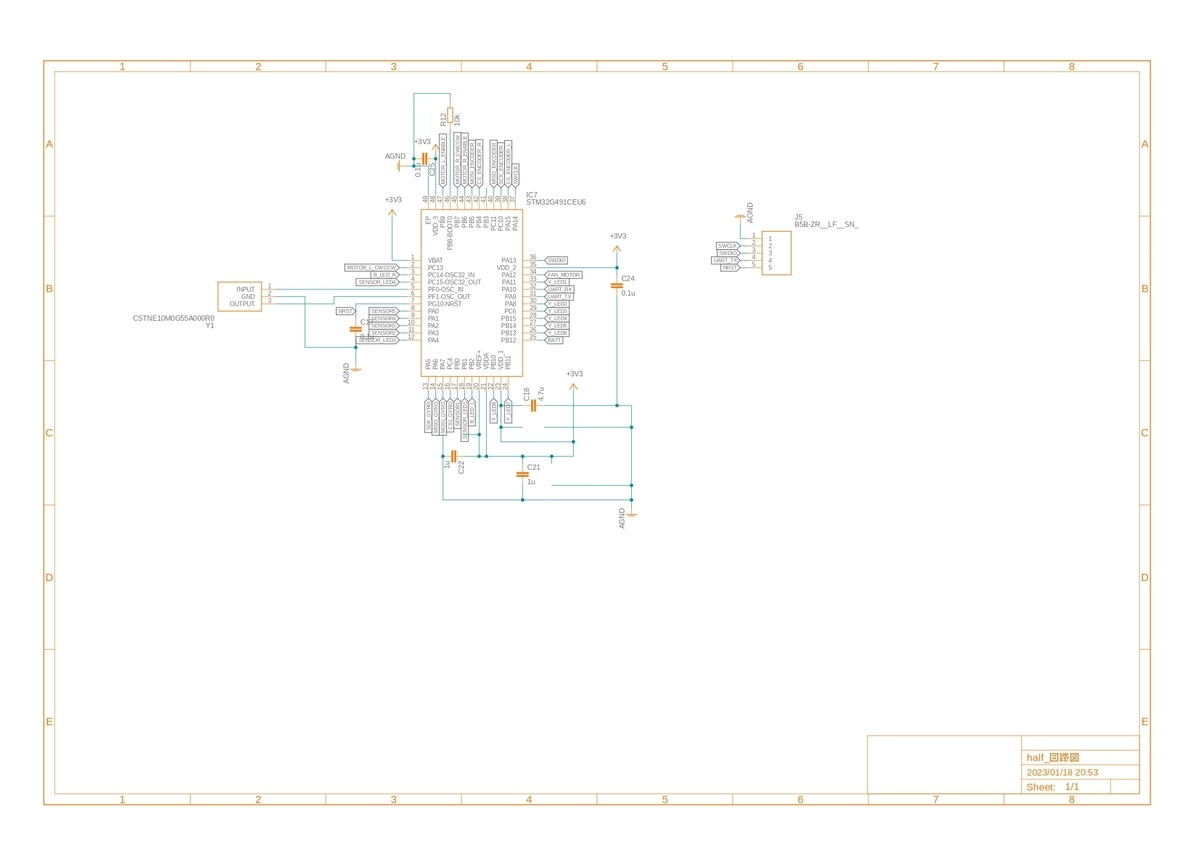
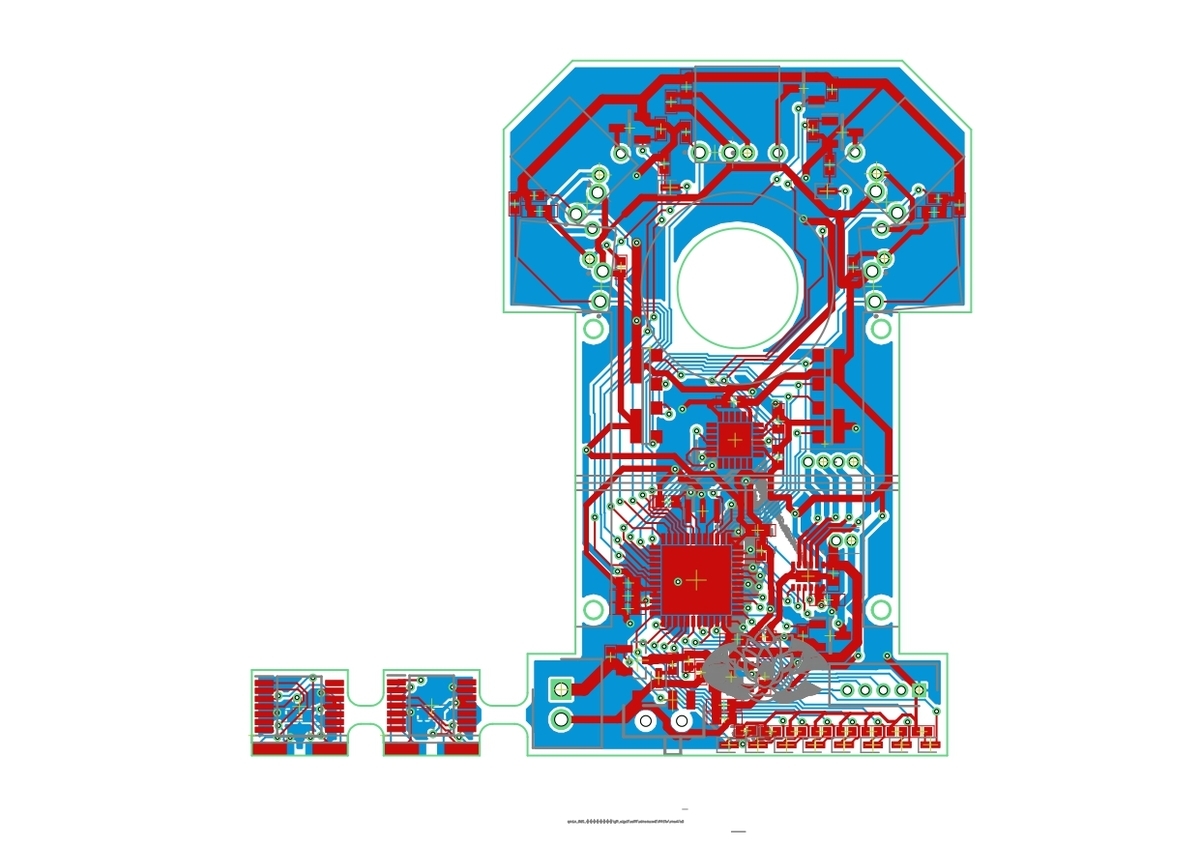
一応これである程度動いています。
LEDの抵抗は適当であとで色ごとに計算やろーって思ってたんですけど忘れてました。
そのせいでLEDに目をやられました。
機械設計
足回りはこんな感じです。いろんなブログを参考して作りました。
不満点を上げるとしたらシャフトとホイールの固定、ホイールとタイヤの固定どうするべきか悩んでます
↓ 解決
シャフトとホイールの固定は紐で圧入
ホイールとタイヤはアクリル用の両面テープ
(なぜかブラウザ版だとホイールがずれる...)
センサの配置はしろめくんと同じ方式です。
変な配置ですよねーこの配置が結構好きです。
吸引の構造はしろめくんよりも重心に近づけました。(前回よりモータの重量の割合が小さくなったので中心に寄せて旋回のイナーシャを下げたかった)
因みに現段階で吸引が弱いで参考にしないでほしいです...
恐らく、スカートの構造が良くない気がします。
1次スカートを用意していたのですが、そのせいで吸引体積が増えて弱くなった気がします。
ソフト設計
特にクラシックからの変更なしですね。
後輩がそろそろ斜めに手を付けそうなので100%自己流の斜めパス圧縮のやり方概説しようと思います(正しいかわからないけど今のところバグなし...)
とりあえず、
直線、スラロームでパスがある前提で話します。
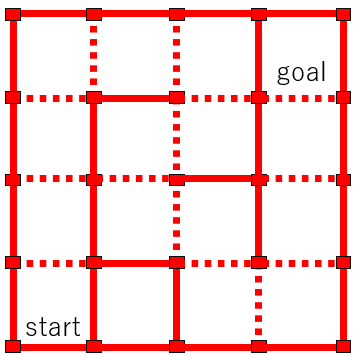
こんな迷路なら
直線(90*5)→右スラローム→直線(90*2)→右スラローム→右スラローム→左スラローム→左スラローム→右スラローム→左スラローム→左スラローム→直進(90*5)
っていうパスが生成されます。
これに対してまず大回りの圧縮します。
直線(90*4)→右大回り→直線(90*1)→右スラローム→右スラローム→左スラローム→左スラローム→右スラローム→左スラローム→左スラローム→直進(90*5)
その次に残ってる小回りを処理します。
小回りが始まるところを斜めの入ターンに圧縮します。
(直線右→入右45、直線右右→入右135)
直線(90*4)→右大回り→入右45ターン→左スラローム→左スラローム→右スラローム→左スラローム→左スラローム→直進(90*5)
小回りが終わるところ(90,180大回り or 直線)を斜めの出ターンに圧縮します。
(右直線→出右45、右右直線→入右135)
直線(90*4)→右大回り→入右45ターン→左スラローム→左スラローム→右スラローム→出左135ターン→直進(90*4)
あとは入ターンから出ターンの間をV90(右右, 左左の連続)で圧縮していきます。
直線(90*4)→右大回り→入右45ターン→左V90→右スラローム→出左135ターン→直進(90*4)
あまりを斜め直線(右左の交互)に圧縮していきます。
直線(90*4)→右大回り→入右45ターン→左V90→斜め直線(90√2*1)→出左135ターン→直進(90*4)
以上終わり(テキトー)
もうちょい詳しく
一応ターンパターンを説明します。
簡単のため右のみでこんだけのターン分岐があります。
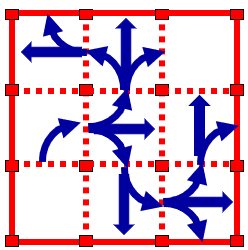
まず大回りの候補は2ルートあります。
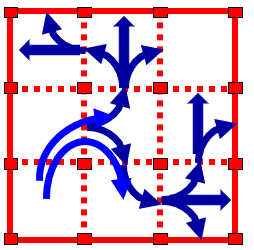
これを除いたら入の斜めターンのパターンは45,135の2つになります。
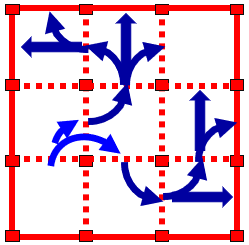
次の出の斜めのパターンは入に対してそれぞれ2つずつあります。
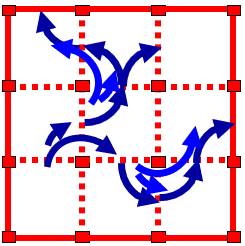
最後にV90と斜め直線は入に対して1個ずつあります。
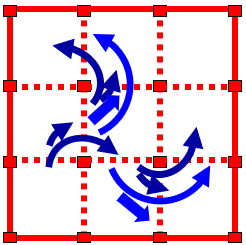
出の後は直線なのでスタートと同じ繰り返し。
V90と斜め直線の後は入の45,135後と同じ繰り返し。
これによって前ターンの候補が圧縮できます。
前後の動作や角度に依存しないところから圧縮していくと楽になります。
大回り(ターン前後の直線の有無で判別できる)
→入斜め(大回りをすでに圧縮しているため小回りの開始で判別できる)
→出斜め(大回りをすでに圧縮しているため小回りの終了で判別できる)
→V90(既に入出斜めが圧縮されてるため入と出の間で2回同じターンで判別できる)
→斜め直線(残りのターン全て)
説明ベタ or 間違い があるかもしれませんが参考にしてみてください。
(大昔に作ったので記憶があいまい...)
設計目的(設計時はぎり学生)
学生大会でいろんな方に煽られた応援され、アドバイス用に基板をいただいたのでその基板の眺めながら設計を決意しました。
あとは単純に後輩にDCマウスを教えるように設計を復習したいと思ったからです。
目標にしてたのは
- 後輩に説明できるぐらいには考えて設計する(記憶曖昧かも)
- 機体の構成は一般的なマウスでそれで
- しろめくんのオマージュで吸引変則4輪+センサ5つ+裏面のお絵描き
- リフローの練習
- 磁気式エンコーダでのフィルタなどの勉強
- 部品は入手性重視
です。
ここ最近の情勢で,素子の売り切れが多くて苦労しました。
特にマイコンは今まで使ってたf4シリーズがなかったのでメインストリームのg4シリーズを使用しました。
最後に
大会に出るつもりなんてなかったんですけどね...
部室で使ってた道具がないんで壊れたときの修理がつらい
社会人でマウスやるのもつらい
次は草の根出るか...悩んでます。正直ちょい悔しいので。
まぁ、後輩はたくさん来るなら応援にぐらいの気持ちで。
p.s. 新しく机と椅子+迷路を置く台車を買ったのでQOLが爆増しました。
マイクロマウス学生大会の感想
この記事は、「マイクロマウス Advent Calendar 2022 - Adventar」の4日目の記事です。
続きを読む生存報告
挨拶
お久しぶりです。まだ、Mice老害のふくだです。
しばらくTwitterも呟かず、まるで死人のようになっていますね。でも生きてます。基本的に見専になっているだけで生きてます。何を考えてたのか元々あったアカウントに加えてMice用アカウント作ったせいでMice関係ないと全く動かなくなってしまいました。Miceアカウントの最後のツイートを見てみるとマウスを...研究を頑張るって書いてあります。
生存報告と卒業報告ー。無事生きて卒業しました。修士はいきます。研究に潰されなければマウスを進めたいです。多分、同期のmakoto氏は社会人マウサーで頑張るそうなので負けないように頑張ります... pic.twitter.com/E3cI3kmxLu
— しろめ@半田ディザスターの人 (@Solder_disaster) March 18, 2021
いや、本当に研究と就活に注力していたためMiceに全然関われませんでした(今年は関わりたい...です。)
今回は1年ぶりの生存報告に加えて、就活と研究に飲まれていた話(言い訳)と現状のマウスの進捗の話をブログにまとめてモチベを得たいと思います。
就活と研究に飲まれていた話
就活
無事終わりました。
やりたいことが決まってるようで決まってなかったのでいろいろと右往左往しながらやっていました。自己分析とか未だによく自分が理解できずに終了した気がします。
23卒はまだギリギリ?オンライン開催のほうが主流で数回対面のインターンや面接などかありました。
オンラインは自分的にはとてもやりやすかったです。特に自分は名前を覚えるのが苦手だったのでインターンで一緒になった方や面接官などの名前が書いてあるのは本当に助かりました。また、対面で知らない環境だと緊張してまともなことか話せなくなってしまいます。
一方で対面は対面で良かった部分もありました。実際に物を動かせるのでインターンは対面のほうが楽しかったなと思いました。また、面接では対面のほうがコミュニケーションは実際に取りやすいなとも感じました(zoomだと遅れ時間とかのせいで面接官と同時に喋ってしまう)
こんな感じゆるゆると就活を行っていました。終わって安心しました。
研究
時間的にも精神的にもとてもホワイトな研究室です(だと思ってます)。自由に研究させるけどその代わりにしっかり成果出せよ的な研究室ですね。セルフブラック製造してる感もあります。個人的には好きな研究室です。
学会、論文はめちゃくちゃ出してる研究室で実際に自分も論文1つに名前が入りました(third nameなんで大したことありませんが)。現在はfirst nameの論文を書くために自分の方法論の説明を英語化してるところです(英弱なのでめちゃくちゃつらいです)
最近はやっと私の研究も論文モードになったので新しい進捗は求められなそうなので少しずつマウスを始められたらいいな...なんていう幻想を抱いています。
マウスの進捗
ほぼないです。3月まで就活や研究やらで忙しくて全くMiceに関われませんでした。本当に申し訳ないです。後輩に謝罪しながら前前前部長が残してくださった標準マウスの回路チェックと修正をやってます。
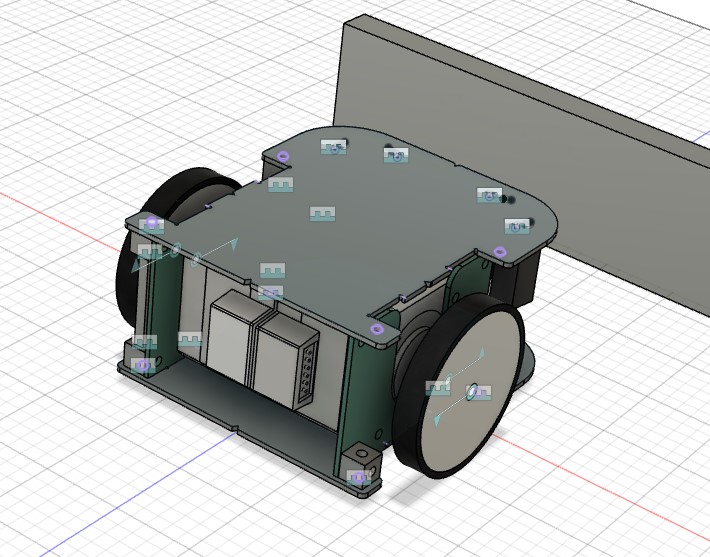
回路チェックしながらCADやSTMなどの記憶から消えかけていたものの復習をしています。(正直に言うと忘れているところもありましたがそもそもちゃんと考えてないところも多く、B3の頃の自分の勉強不足が原因なことが多いです。)
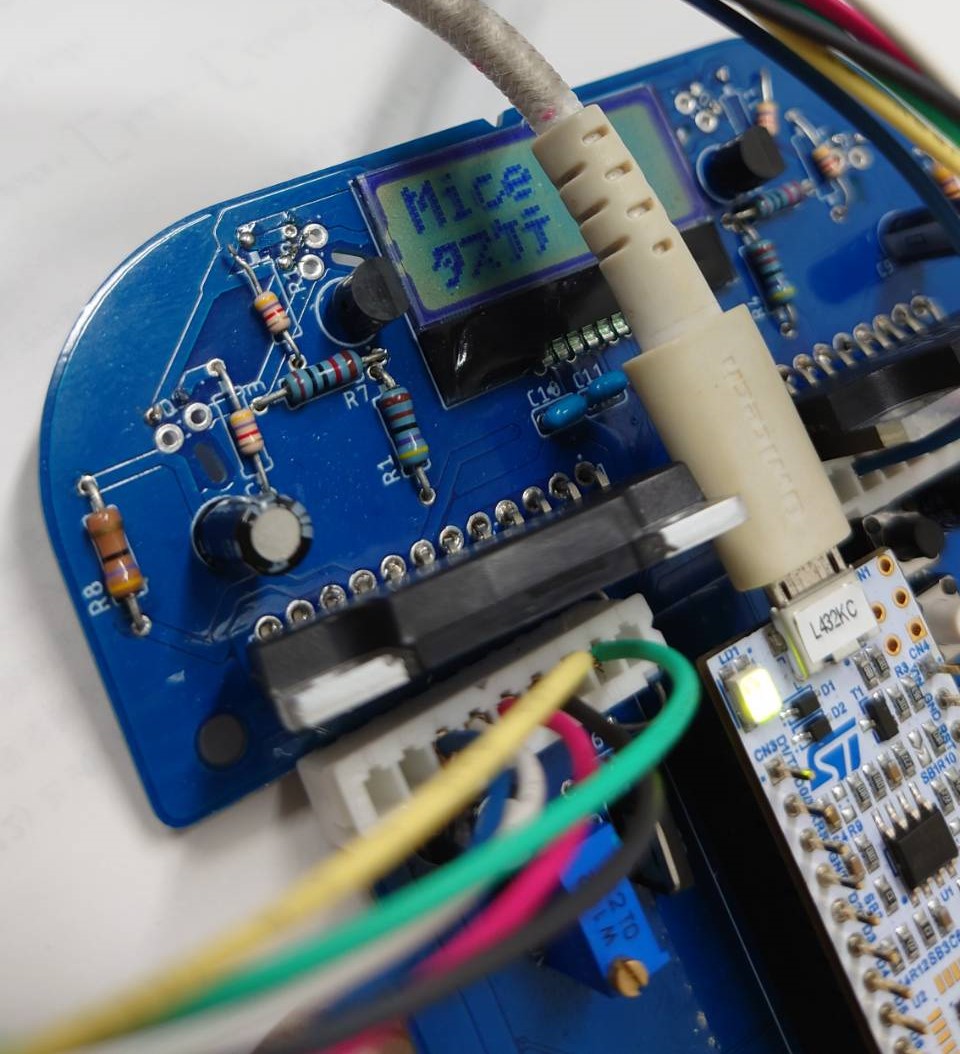
新しい機体を作ろうとか考えていたのですが、部品調べていたらstmマイコンとかほぼない状況を知ったので諦めて今の機体でちゃんと完走させることを考えようと思います。
DCマウスを作った3年前は正直吸引ロマンしか考えていなく、どういう風にコードを書くのかも全く考えていないぐらい適当に制作していました。
とりあえず完成を目標にしてたため正直勉強不足なところやちゃんと動かないところが多々ありました。
今回はちゃんと勉強して整理しながら設定していくことを目標に頑張っていきたいと思います。
今年のMiceの目標は
「後輩のための標準マウス(とその制作までのマニュアル)を作ること」
「今の自分の機体のしろめからす君を最大限までちゃんと動かすこと」
に定めて頑張りたいと思ってます。
追伸
マウス合宿には後輩数名と参加します。どうかよろしくお願いいたします。
